讓機器人走進家庭做家務,是具身智慧產業公認的高難度課題。家庭空間為人類身體結構設計,機器人需頻繁彎腰、下蹲、轉身適配人居場景。真實家務並非單一抓取動作,而是環環相扣的長鏈條任務,從廚房、客廳到臥室,任務鏈一旦出現停頓、動作失穩,整套流程就要推倒重來。
中國西湖機器人科技(杭州)有限公司最新升級的通用大腦WR1,憑藉多項關鍵技術迭代,直面真實家庭複雜家務場景,多項能力實現對標甚至超越海外同類方案。
受環境約束,過去不少人形機器人公開展示,大多停留在抓取水杯、摺疊單條毛巾這類孤立單點技能。任務鏈路拉長、場景來回切換後,動作連續性與穩定性就難以維持,
WR1搭載全球首創通用大小腦雙預訓練系統架構,實現多模態任務理解與全身運動控制深度耦合,系統融合世界模式WM與視覺‑語言‑動作模式VLA,依托視覺畫面與語言指令,統一輸出移動、身體姿態、靈巧手操作完整動作序列;全身動作執行,由自研全球首個通用動作大模型GAE完成高速穩定落地。
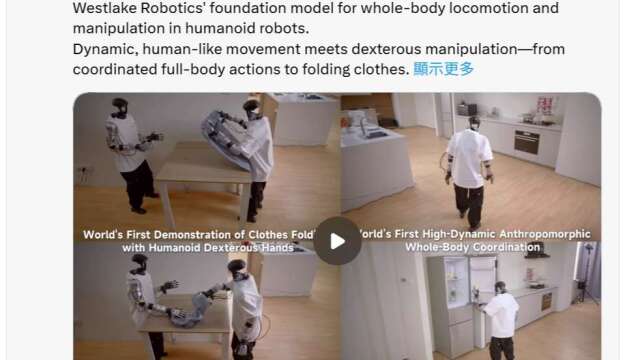
在真實家庭實測中,WR1接連完成摺衣、烹飪準備、客廳收納等家事。家庭場景最大挑戰是軟性衣物動態操作,衣物狀態時刻變化,拉扯改變布料輪廓,晾衣架晃動造成位置偏移。
展示期間,WR1從晾衣架取下長褲,像人一樣將褲子搭在手臂承托。取衣過程晾衣架持續晃動,同架T卹不斷偏移,機器人持續感知環境,即時調整動作,穩定完成取衣工序。
隨後WR1把T恤丟送給協同機械手臂,機械手臂自主辨識衣物進行摺疊;人形機器人同步轉身,將長褲鋪展桌面,與另一台人形機器人配合摺疊。兩台機器人互相感知彼此動作,依據長褲即時形變調整協作節奏,把取衣、承托、轉移、展開、摺疊串聯成完整流程,其中人形機器人靈巧手自主摺疊衣物,屬於全球首次公開展示,技術門檻高於業界常見的毛巾、浴巾等規則織物摺疊。
對比海外Figure等人型機器人業者,現有海外展示更多聚焦規整物品、簡單織物整理,尚未展示抗外部擾動下的衣物取放、雙機協同摺疊這類高難度柔性任務。WR1要同時抵消晾衣架晃動、布料形變、雙機協作多重擾動,在柔性動態物件處理上實現進階。
第二段跨房間任務,檢驗機器人全局調度與長程任務能力。WR1移動至冰箱前開門取出玉米,流暢完成U型轉彎抵達氣炸鍋,調整站位拉出炸籃放入食材。之後機器人下蹲抓取收納筐,將沙發、茶几散落玩偶收攏入筐,再移動到床邊整理被褥。整套任務橫跨廚房、客廳、臥室三大區域,全程不間斷執行,無需人工復位,也無需分段下發指令,一次跑完多場景複合家務。
面對持續型變的衣物,WR1不會因為物體狀態偏離預設直接失敗,可以臨場調整策略。在長鏈路任務中,單步成功率再高,步驟疊加後整體成功率極易衰減,這是全行業痛點,WR1實現了不同空間、不同操作之間的連貫轉換。同時,身體移動、姿態調整與手部操作緊密咬合,腳步、軀幹、雙手圍繞同一目標協調聯動,最大限度消除動作銜接停頓。
這套能力根源來自WR1系統架構的「貫通」設計。通用大腦結合多視角視覺與自身狀態,統一生成移動、姿態、手部操作指令,身體部位率先貫通。長短時運動狀態回顧機制辨識當前運動階段;即時動作分塊機制在產生新動作時參考正在執行軌跡,機器人運動同時模型預生成後續動作,完成時間維度動作貫通。運動側GAE依託海量人體運動資料進行兩階段訓練,涵蓋行走、轉身、下蹲等動作;可調節前瞻機制補償執行延遲,讓大腦決策與硬體執行無時差對齊。
更關鍵的是端對端貫通,GAE同時承擔示範採集與自主執行底層控制,訓練與執行共享同一套控制底座,打通「想清楚」與「動起來」的完整連結。
從動態衣物協作整理,到跨區域完整家務流程,WR1把任務理解、環境感知、全身控制串聯成完整技術鏈路。這場一鏡到底的連貫家務展示,讓人形機器人走進一般家庭的願景更近一步。
未來,西湖機器人將持續迭代通用大腦,推動人形機器人從家庭陪護走向工業製造、特種作業等更多場景,加速奔赴具身智能的「ChatGPT時刻」。

